HY-420 · 制袋裹包
全伺服枕式包装机
下走膜结构,适合糕点、米粉饼、日用品的中速连续裹包
 横县护映包装相关设备股份有限公司包装机械制造 · 整线交付
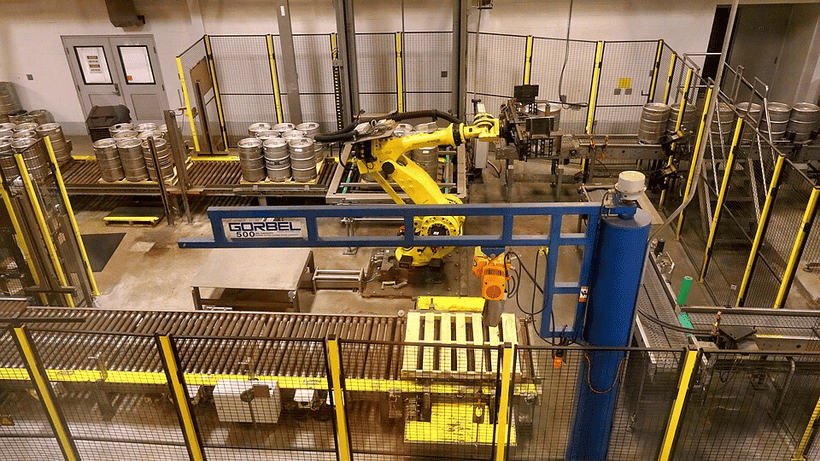
HY-MD30 以 30kg 负载协作机器人为核心,配真空吸盘或夹爪末端执行器,可完成纸箱、25kg 袋装、周转箱的整层或混层码垛。机器人本体带力控与碰撞检测,与人共处同一区域时接触即停。
码垛逻辑由独立控制柜运行,支持整层码、交错码、旋转码等常见垛型,垛型参数在触摸屏上以行列层数输入即可生成,不需要示教器逐点编程。
设备前端可与封箱机、打包机、重量复检秤对接,后端对接缠绕机与 AGV。预留以太网接口,可向 WMS 上传码垛完成信号与垛位信息。
力控检测与安全激光扫描,人员进入作业区自动降速停机。
真空吸盘与夹爪两种末端可快速更换,纸箱与袋装共线。
触摸屏输入行列层数生成垛型,支持整层与交错码。
可识别两种规格产品并分区码放,适合多 SKU 出货。
以太网接口上传垛位与产量,可对接 WMS/WCS。
本体加围栏占地约 12 平方米,适合改造项目。
| 额定负载 | 30 kg |
|---|---|
| 最大臂展 | 1800 mm |
| 重复定位精度 | ±0.05 mm |
| 码垛能力 | 800-1000 次/时(视垛型) |
| 最大码垛高度 | 2200 mm |
| 末端执行器 | 真空吸盘 / 夹爪(可换) |
| 识别方式 | 光电定位 + 视觉(选配) |
| 总功率 | 8.5 kW |
| 电源 | AC 380V 50/60Hz 三相 |
| 气源压力 | 0.6-0.8 MPa |
| 安全配置 | 激光扫描 + 安全围栏 |
| 外形尺寸 | 2800×2400×2600 mm |
| 整机重量 | 1250 kg |
| 通信接口 | 以太网 / RS485 |
表中数据为常规配置下的实测值,具体以技术协议与现场物料为准。
20-25kg 成品箱,吸盘抓取,码高 5 层。
25kg 米粉袋、淀粉袋,夹爪抓取,需防滑齿板。
洗护产品箱,混线码放两种规格。
重型纸箱,需核算负载与吸盘数量。
轻载高速,建议选视觉定位。
周转箱混码,可与 AGV 对接。
前接 HY-FX5050 封箱机与 HY-PP20 打包机,后接 HY-RW20 缠绕机;整线节拍以码垛机为瓶颈核算。
可以,需选夹爪与防滑齿板,袋装物料建议先整形再抓取。
正常生产无需专人,仅换垛型与补托盘时人工介入。
可以,但需保留安全扫描区域,人员进入时设备自动降速。
标准配置可存 50 组垛型配方。